第一章 绪论
自动控制理论通常可分为经典控制理论、现代控制理论和智能控制理论。
控制理论发展和概括
一、经典控制理论
以传递函数为基础,研究单输入-单输出控制系统的分析和设计。
1. 线性(连续)控制理论
| 方法 | 核心 |
|---|
| 时域分析法 | 微分方程求解,分析系统的时间响应 |
| 频率特性法 | 基于频率响应(Bode 图、Nyquist 图) |
| 根轨迹法 | 闭环极点随增益变化的轨迹 |
为什么这三种方法要求「线性」?
线性系统满足叠加原理(T[αx1+βx2]=αT[x1]+βT[x2]),这意味着响应可以拆解叠加。三种方法本质上都是对这个性质的利用:
时域分析法:
线性 ODE 的解 = 齐次解(特征根组合 eλt)+ 特解。非线性方程没有这种分解——x1(t) 和 x2(t) 分别是解,x1+x2 不一定是解。
频率特性法:
只有线性系统在输入 sinωt 时输出才保持同频(仅变幅值和相位)。非线性系统会产生 sin2ωt、sin3ωt 等谐波——输出不是单一频率,Bode 图和 Nyquist 图就没法画了。
根轨迹法:
依赖传递函数 G(s),而传递函数定义为零初始条件下输出与输入的拉氏变换之比,只有对线性定常系统才成立。非线性系统根本不存在传递函数。
| 方法 | 依赖的线性性质 | 非线性系统的后果 |
|---|
| 时域分析法 | 特征根叠加 | 无法解耦,无通式 |
| 频率特性法 | 正弦输入 → 同频正弦输出 | 产生谐波,无法画 Bode |
| 根轨迹法 | 存在传递函数 G(s) | 传递函数无定义 |
这就是为什么非线性系统需要独立的分析工具(描述函数法、相平面法、李雅普诺夫直接法)。
2. 非线性控制理论
| 方法 | 核心 |
|---|
| 相平面法 | 二阶系统状态轨迹的几何分析 |
| 描述函数法 | 谐波线性化,分析非线性系统的稳定性 |
| 李雅普诺夫直接法 | 不求解方程,直接判稳 |
| 波波夫法 | 频域非线性稳定性判据 |
3. 采样控制理论(要求线性定常)
辨析:线性控制理论 vs 采样控制理论
教材中”线性控制理论”准确的叫法是连续线性控制理论——它既要求线性,也假设时间连续。而”采样控制理论”研究的是离散时间系统,但 Z 变换同样以线性定常为前提。
| 连续时间 | 离散时间 |
|---|
| 线性 | 线性控制理论(拉氏变换 G(s)) | 采样控制理论(Z 变换 G(z)) |
| 非线性 | 描述函数法 / 相平面法 / 李雅普诺夫法 | 离散描述函数 / 离散李雅普诺夫 |
- ✅ 采样控制理论也要求线性——Z 变换只对线性定常系统有定义
- ✅ “线性控制理论”隐含连续——三种方法(时域、频域、根轨迹)都在连续时间域
- 非线性离散系统是更高级的话题(研究生阶段),经典教材不展开
二、现代控制理论
以状态空间法为基础,研究多输入-多输出、时变、非线性等控制系统的分析和设计。
| 分支 | 核心 |
|---|
| 状态空间分析法 | 用状态方程描述系统内部行为 |
| 最优控制理论 | 在约束下求最优控制律 |
| 系统辨识 | 从数据建立系统数学模型 |
| 最佳估计(Kalman 滤波等) | 从噪声中估计系统状态 |
三、智能控制理论
以人工智能理论为基础,研究具有模糊性、不确定性、不完全性、偶然性的系统。
| 分支 | 核心 |
|---|
| 专家系统 | 基于规则的推理控制 |
| 模糊控制 | 处理模糊集合和模糊逻辑 |
| 学习控制 | 系统通过经验自主改进 |
三者关系
控制理论发展脉络:

经典控制理论 ──▶ 现代控制理论 ──▶ 智能控制理论
  (1940s-60s)     (1960s-80s)      (1980s-至今)
  传递函数         状态空间          人工智能
  SISO系统         MIMO系统          不确定性系统
自控系统分类
按信号传递路径{开环闭环
按控制作用{恒值控制系统(自动镇定)随动系统(自动跟踪)程序控制系统
对控制系统的要求
典型测试信号
实际系统输入具有不确定性,无法用解析式表达。引入典型测试信号统一标准,便于对比分析不同系统的性能。
1. 阶跃输入函数(Step)
检测系统突变的跟踪能力。阶跃函数频带很宽,跃变等价于宽频域内无数正弦信号的合成。
r(t)={0,t<0R,t≥0(1-2)
单位阶跃:R=1,记作 u(t)。
起始时刻 τ 的阶跃记为 u(t−τ)。
2. 斜坡输入函数(Ramp / 速度函数)
检测系统匀速运动的跟踪能力。斜坡函数 = 阶跃函数对 t 的积分。
r(t)={0,t<0Rt,t≥0(1-3)
单位速度函数:R=1,记作 t⋅u(t)。
3. 抛物线输入函数(Parabolic / 加速度函数)
表示匀加速信号,由速度函数对 t 积分而得。
r(t)={0,t<0[4pt]21Rt2,t≥0(1-4)
单位加速度函数:R=1,记作 21t2⋅u(t)。实际很少用比这变化更快的信号。
4. 脉冲输入函数(Pulse)
模拟瞬时冲击。实际脉冲宽度 h 应极小,一般要求 h<0.1T(T 为系统时间常数)。
r(t)={0,t<0,t≥h[4pt]hA,0≤t≤h(1-5)
理想单位脉冲(A=1,h→0):
r(t)=δ(t),∫−∞+∞δ(t)dt=1(1-6,1-7)
5. 正弦函数(Sinusoid)
检测系统不同频率下的响应特性。求得所有频率的正弦响应,可准确确定整个系统特性。
r(t)=Asin(ωt+ϕ)(1-8)
- A:振幅 ϕ:相位移 ω:振荡角频率
五种信号关系
| 信号 | 数学关系 | 检测性能 |
|---|
| 脉冲 δ(t) | 冲击(无穷短) | 系统全部动态特性 |
| 阶跃 u(t) | 脉冲的积分 | 突变的跟踪能力 |
| 斜坡 t⋅u(t) | 阶跃的积分 | 匀速运动的跟踪 |
| 抛物线 21t2u(t) | 斜坡的积分 | 匀加速跟踪 |
| 正弦 sinωt | 不同频率稳态 | 频率响应特性 |
阶跃→斜坡→抛物线逐级积分,变化逐渐加快。脉冲响应做拉氏变换即得传递函数 G(s)。
第二章 控制系统的数学模型
{静态模型:在静态条件下(即变量各阶导数为零),描述变量间关系的代数方程。动态模型:用微分(差分)方程描述的变量在动态过程中的关系。
⎩⎨⎧图形表示:信号流图、方块图、频率特性图及 SIMULINK 框图描述等。数学表示⎩⎨⎧微分(差分)方程、代数方程、逻辑方程是基本的形式。传递函数或频率特性,适用于单输入单输出系统。状态空间描述,用于多变量系统及最优控制问题。数字计算机上的程序综合。
LTS系统微分方程的一般形式(时域分析法)
andtndnc(t)+an−1dtn−1dn−1c(t)+⋯+a1dtdc(t)+a0c(t)=bmdtmdmr(t)+bm−1dtm−1dm−1r(t)+⋯+b1dtdr(t)+b0r(t)(2-1)
式中:r(t)为输入量;c(t)为输出量。
在实际物理系统中,系数 ai 和 bi 均为实数,并且一般有 n≥m。这是因为一般物理系统均有质量、惯性或滞后的储能元件,所以 c(t) 的导数阶次一般比 r(t) 高(有时相等)。
对微分方程进行拉氏变化,可得到系统输出与输入之比,即系统的传递函数。
传递函数的性质
- 系数均为实数
- 只与系统或元件本身参数有关,与输入输出无关
- 不能反映系统或元件的物理组成-不同元件可能有相同传递函数
- 传递函数与系统单位脉冲响应为一组拉氏变换
- 仅适用于线性定常系统
式 (2-7) 时间常数表达式中 ω 的来源
式 (2-7) 是传递函数的时间常数表达式:
G(s)=svj=1∏n1(Tjs+1)l=1∏n2[(ωpls)2+2ξpl(ωpls)+1]Ki=1∏m1(τis+1)k=1∏m2[(ωnks)2+2ξnk(ωnks)+1](2-7)
式中:K 为稳态增益;m1+2m2=m,v+n1+2n2=n。
教材在此处跳跃了一步:没有解释 ωnk、ωpl 从何而来。它们实际上来自零极点表达式 (2-8) 中共轭复根的标准化改写。
推导:共轭复根 → ω 与 ξ 的标准型
设系统有一对共轭复零点,其根为
−zk=−ξω±jω1−ξ2
(ω 为无阻尼固有频率,ξ 为阻尼比)
还原为二阶因子:
(s+ξω−jω1−ξ2)(s+ξω+jω1−ξ2)=s2+2ξωs+ω2
提取 ω2:
s2+2ξωs+ω2=ω2[(ωs)2+2ξ(ωs)+1]
这个 ω2 被吸进前面的增益 K 中,因此式 (2-7) 中只保留中括号内的标准型。极点同理。
结构对照
| 零/极点类型 | 零极点表达式 (2-8) | 时间常数表达式 (2-7) |
|---|
| 实零点 | (s+zi) | (τis+1),τi=1/zi |
| 共轭复零点 | s2+2ξnkωnks+ωnk2 | [(ωnks)2+2ξnk(ωnks)+1] |
| 实极点 | (s+pj) | (Tjs+1),Tj=1/pj |
| 共轭复极点 | s2+2ξplωpls+ωpl2 | [(ωpls)2+2ξpl(ωpls)+1] |
| 原点处极点 | sv | sv |
下标含义:n = zero(零点),p = pole(极点);k,l 为序号。
一句话总结
ωnk、ωpl 分别是共轭复零点、共轭复极点对应的无阻尼固有频率。 式 (2-7) 本质上是把零极点按”实根 → 一阶时间常数形式、复根 → 二阶标准型”重新整理后的结果。
典型环节及其传递函数
出处:《自控理论与设计 徐薇莉》第二章 §2.2.4 · PDF第21–22页 · 经 OCR 识别
任何一个复杂系统都是由有限个典型环节组合而成的。典型环节有以下六种:
1. 比例环节
G(s)=K(2-15)
式中:K 为增益。
特点:输出量与输入量成比例,无失真和时间延迟。
实例:电子放大器、齿轮、电阻(或电位器)、感应式变送器等。
2. 惯性环节
G(s)=Ts+11(2-16)
式中:T 为时间常数。
特点:含一个储能元件,对突变的输入其输出不能立即复现,输出无振荡。
实例:图 2-1 所示的 RC 网络,直流伺服电动机从输入电压到转速的传递函数也包含这种环节。
3. 微分环节
G(s)=Ks(2-17)
G(s)=τs+1(2-18)
G(s)=τ2s2+2ξτs+1(2-19)
特点:输出量正比于输入量变化的速度,能预示输入信号的变化趋势。
实例:测速发电机输出电压与输入角度间的传递函数即为微分环节。
4. 积分环节
G(s)=s1(2-20)
特点:输出量与输入量的积分成比例,当输入消失后输出仍具记忆功能。
实例:电动机角速度与角度间的传递函数,模拟计算机中的积分器等。
5. 振荡环节
G(s)=s2+2ξωns+ωn2ωn2=T2s2+2ξTs+11(2-21)
式中:ξ 称为阻尼比系数(0≤ξ<1);ωn 称为自然振荡角频率(无阻尼振荡角频率);T=ωn1。
特点:环节中有两个独立的储能元件,并可进行能量交换,其输出出现振荡。
实例:RLC 电路的输出与输入电压间的传递函数。
6. 纯时间延迟环节(时滞环节)
c(t)=r(t−τ),G(s)=e−τs(2-22)
式中:τ 为延迟时间。
特点:输出量能准确复现输入量,但须延迟一个固定的时间间隔。
实例:管道的温度、流量等物理量的控制问题的数学模型就包含有延迟环节。
拉普拉斯变换性质及使用
基本定义、常用变换对与核心性质速查;自控建模与微分方程求解常用。
一、基本定义
F(s)=L{f(t)}=∫0−∞f(t)e−stdt,s=σ+jω
逆变换:
f(t)=L−1{F(s)}=2πj1∫σ−j∞σ+j∞F(s)estds
二、常用变换对
| 序号 | 原函数 f(t)(t≥0) | 象函数 F(s) | 收敛域 |
|---|
| 1 | 单位脉冲 δ(t) | 1 | 全平面 |
| 2 | 单位阶跃 u(t) 或 1(t) | s1 | Re(s)>0 |
| 3 | t | s21 | Re(s)>0 |
| 4 | tn(n=0,1,2,…) | sn+1n! | Re(s)>0 |
| 5 | tn(n>−1,一般实数) | sn+1Γ(n+1) | Re(s)>0 |
| 6 | e−at | s+a1 | Re(s)>−a |
| 7 | te−at | (s+a)21 | Re(s)>−a |
| 8 | tne−at | (s+a)n+1n! | Re(s)>−a |
| 9 | sin(ωt) | s2+ω2ω | Re(s)>0 |
| 10 | cos(ωt) | s2+ω2s | Re(s)>0 |
| 11 | e−atsin(ωt) | (s+a)2+ω2ω | Re(s)>−a |
| 12 | e−atcos(ωt) | (s+a)2+ω2s+a | Re(s)>−a |
| 13 | sinh(ωt) | s2−ω2ω | Re(s)>∣ω∣ |
| 14 | cosh(ωt) | s2−ω2s | Re(s)>∣ω∣ |
| 15 | 1−e−at | s(s+a)a | Re(s)>0 |
| 16 | b−a1(e−at−e−bt) | (s+a)(s+b)1 | Re(s)>max(−a,−b) |
| 17 | b−a1(be−bt−ae−at) | (s+a)(s+b)s | Re(s)>max(−a,−b) |
| 18 | 1−ζ2ωe−ζωtsin(ω1−ζ2t) | s2+2ζωs+ω2ω2 | Re(s)>−ζω |
| 19 | e−at[cos(ωt)−ωasin(ωt)] | (s+a)2+ω2s | Re(s)>−a |
三、核心性质
| 性质 | 时域 | 复频域 |
|---|
| 线性 | αf1(t)+βf2(t) | αF1(s)+βF2(s) |
| 时移 | f(t−a)u(t−a)(a>0) | e−asF(s) |
| 频移 | e−atf(t) | F(s+a) |
| 尺度变换 | f(at)(a>0) | a1F(as) |
| 时域微分 | f′(t) | sF(s)−f(0−) |
| f′′(t) | s2F(s)−sf(0−)−f′(0−) |
| f(n)(t) | snF(s)−k=0∑n−1sn−1−kf(k)(0−) |
| 时域积分 | ∫0tf(τ)dτ | s1F(s) |
| ∫−∞tf(τ)dτ | s1F(s)+s1∫−∞0−f(τ)dτ |
| 复频域微分 | tf(t) | −dsdF(s) |
| tnf(t) | (−1)ndsndnF(s) |
| 复频域积分 | tf(t) | ∫s∞F(σ)dσ |
| 时域卷积 | f1∗f2=∫0tf1(τ)f2(t−τ)dτ | F1(s)⋅F2(s) |
| 复频域卷积 | f1(t)⋅f2(t) | 2πj1F1(s)∗F2(s) |
| 初值定理 | f(0+)=s→∞limsF(s) | |
| 终值定理 | f(∞)=s→0limsF(s) | (需极点均在左半平面,虚轴上至多原点单极点) |
| 周期函数 | f(t)=f(t+T) | 1−e−sT1∫0Tf(t)e−stdt |
四、记忆口诀
- 阶跃倒 s,斜坡倒 s2,n 次幂配阶乘;
- 指数平移分母加,正弦余弦分母二次;
- 时移乘指数,微分乘 s 减初值,积分除以 s;
- 卷积变乘积,初值终值看 s 极限。
常用概念
信号流图相关
| 概念 | 含义 |
|---|
| 开通路 | 与任一节点仅相遇一次的通路 |
| 前向通路 | 从输入节点到输出节点的通路 |
| 通路增益 | 开通路 / 前向通路上各支路增益之积 |
| 闭通路(回路) | 起始与终止为同一节点,且与其他节点仅相遇一次的通路 |
| 环增益 | 回路上各支路增益之积 |
电路元件
电容
iC=CdtduC⟺⎩⎨⎧UC(s)=CIC(s)⋅s1+suC(0−)IC(s)=sC⋅UC(s)−C⋅uC(0−)
电感
uL=LdtdiL⟺⎩⎨⎧UL(s)=sL⋅IL(s)−L⋅iL(0−)IL(s)=LUL(s)⋅s1+siL(0−)
梅森公式
亦称梅逊(Mason)增益公式。由信号流图(或方块图)直接求输入到输出的总增益(传递函数),不必逐步化简。
P=Δ1k=1∑nPkΔk或R(s)C(s)=Δ∑kPkΔk
| 符号 | 含义 |
|---|
| P | 从源节点(输入)到阱节点(输出)的总增益 / 传递函数 |
| n | 前向通路条数 |
| Pk | 第 k 条前向通路的通路增益(各支路增益之积) |
| Δ | 流图特征式(见下) |
| Δk | 余子式:把 Δ 中与第 k 条前向通路相接触的回路项全部去掉后的余式;若该前向通路与所有回路都接触,则 Δk=1 |
特征式:
Δ=1−∑La+∑LbLc−∑LdLeLf+⋯
- ∑La:所有单独回路的环增益之和
- ∑LbLc:所有两两互不接触回路,环增益乘积之和
- ∑LdLeLf:所有三三互不接触回路,环增益乘积之和
- 符号规律:取 m 个互不接触回路时,前面乘 (−1)m
用法:数清前向通路与回路 → 算 Δ → 对每条前向通路求 Pk、Δk → 代入求和。求扰动到输出时,把扰动当源节点即可;特征式 Δ 与选哪条前向通路无关(同一张图共用一个 Δ)。
第四章 控制系统的时域分析
劳斯判据
出处:徐薇莉《自控理论与设计》§4.5;胡寿松《自动控制原理》§3-5(劳斯–赫尔维茨)。判的是闭环特征根是否全在左半 s 平面,不直接求根。
1. 用之前先看必要条件
闭环特征方程(系数均为实数)
D(s)=a0sn+a1sn−1+⋯+an−1s+an=0
无正实部根的必要条件(两本一致):各项系数同号,且无一为零(不缺项)。
- 不满足 ⇒ 必不稳定(可直接判,不必列表)
- 满足 ⇒ 还不够,必须再排劳斯表(或赫尔维茨行列式)
低阶时胡寿松给出的充要(系数已全正):
| 阶次 | 再补一条 |
|---|
| n=2 | 系数全正即可 |
| n=3 | a1a2−a0a3>0 |
| n=4 | a1a2−a0a3>0,且 Δ3>a1a4/a3 |
2. 劳斯表怎么排
前两行由系数直接填:奇数项一行、偶数项一行;空位补 0。以后各行由上面两行按「交叉相乘再除」得到。以第 3 行第 1 列为例:
b1=−a11a0a1a2a3=a1a1a2−a0a3
其余元算法相同。一直排到 s0 行。
- 行数 =n+1;最后两行每行通常只有一个元素,s0 行首元等于 an
- 一行可同乘 / 同除一个正数,不影响稳定性判断(上交 2021 填空)
- 只用闭环特征方程;开环传函不能直接拿来排表
3. 判据(充分必要条件)
徐薇莉:首列非零且不改变符号。
胡寿松:在 a0>0 约定下,第一列各元均为正。
同时:
- 第一列变号次数 = 右半平面根(正实部根)的个数
- 第一列全正且无特殊情况 ⇒ 渐近稳定
| 第一列 | 结论 |
|---|
| 全正、无 0 | 渐近稳定 |
| 有负(变号) | 不稳定;变号几次就有几个右半平面根 |
| 出现 0 | 表排不下去;系统不是渐近稳定(见下) |
劳斯与赫尔维茨实质相同:劳斯表第一列各元与顺序赫尔维茨主子式 Δi 成比例。高阶算行列式麻烦时用劳斯表。
4. 两种特殊情况
出现 0 时先处理后才能数变号。徐薇莉:某行首元为 0 或全零行 ⇒ 系统必定不稳定(含临界稳定)。
情况 1:某行只有第一列是 0,同行其余不全为 0
下一行会除以 0,出现 ∞。
| 教材 | 处理 |
|---|
| 徐薇莉 | 用很小的正数 ε 代这个 0,继续排,再看首列变号 |
| 胡寿松 | 用因子 (s+a)(a>0)乘原特征方程,对新方程再列表(可避开该情况) |
不表示一定有虚轴根,只表示原表算不下去。
情况 2:整行全为 0
存在对原点对称的根(可同时有几种):
- 共轭纯虚根 ±jω
- 符号相反的实根 ±σ
- 对原点对称的共轭复根
处理(两本相同):
- 用上一行系数写辅助方程 F(s)=0(次数一般为偶数)
- 对 s 求导,用 dF/ds 的系数替换全零行
- 继续列表;对称根由 F(s)=0 解出
补充:
- 全零行一般出现在 s 的奇次行
- 辅助方程解出的正根,已包含在首列变号次数里,不要重复加
- 上交 2013 判断:「结束前有一行全 0 ⇒ 不稳定」——按「稳定 = 渐近稳定」算对(至少临界稳定)
5. 适用条件(徐薇莉注意点)
- 特征方程必须是实系数代数方程
- 系数中有复数,或含 e−τs 等指数,不能直接用劳斯(延迟系统要先近似或改用奈氏)
- 稳定性由结构和参数决定,与输入无关
6. 三个标准用法
(1) 判稳 / 数右半平面根
先看必要条件,再列表,处理特殊情况后看首列。
(2) 求使系统稳定的参数范围(上交常考)
特征式含 K,T 等:令第一列各元 >0,并联立系数全正,画出 K–T 稳定域。临界值常对应某行首元 =0(辅助方程 ⇒ 虚轴交点)。
(3) 相对稳定性 / 给定稳定度(两本都有)
劳斯本身看不出根离虚轴有多远。令
s=z−σ(σ>0)
代入原特征方程,对 z 再排劳斯。若新表首列全正,则全部闭环极点在直线 s=−σ 之左(胡寿松称 σ 为给定稳定度)。
根轨迹与虚轴交点:令含 K 的首元为 0,用辅助方程,与本条同一套路。
7. 做题顺序
- 写出闭环 D(s)=0,化成降幂、实系数
- 必要条件:同号、不缺项;否则已不稳定
- 列表;遇 0 先分清「仅首元 0」还是「全零行」
- 首列全正 ⇒ 渐近稳定;变号次数 = 右半平面根个数
- 含参:第一列 >0 解不等式;要根在 s=−σ 左侧则先平移再列表
一句:劳斯不求根,只看闭环特征式系数——必要条件先筛,首列定稳与右根个数;第一列 0 先处理,全零行必有对称根。
稳态误差
出处:徐薇莉 §4.8;胡寿松 §3-6。只对已稳定的系统谈 ess;先劳斯/奈氏判稳,再算误差。
1. 定义与终值定理
开环(时间常数形式,v 为型别 = 积分环节个数)
G(s)H(s)=sv∏j(Tjs+1)K∏i=1m(τis+1)
单位反馈(或一般 H)时,误差传递函数与终值:
R(s)E(s)=1+G(s)H(s)1,ess=t→∞lime(t)=s→0limsE(s)=s→0lim1+G(s)H(s)sR(s)
K 为开环增益。型别 v=0,1,2,… 分别称 0 型、I 型、II 型。胡寿松:阶跃下无原理性静差称无差系统;0 型有静差,I 型为一阶无差度,II 型为二阶无差度。
2. 三个静态误差系数
| 系数 | 定义 | 典型输入 | 稳态误差 |
|---|
| 位置 Kp | s→0limG(s)H(s) | r=R⋅1(t), R(s)=R/s | essp=1+KpR |
| 速度 Kv | s→0limsG(s)H(s) | r=Rt, R(s)=R/s2 | essv=KvR |
| 加速度 Ka | s→0lims2G(s)H(s) | r=21Rt2, R(s)=R/s3 | essa=KaR |
由指定允许误差反求系数(徐薇莉):
Kp=esspR−essp,Kv=essvR,Ka=essaR
速度/加速度误差:不是速度、加速度本身有偏差,而是斜坡、抛物线输入下,稳态时位置上仍差一块。I 型跟斜坡:输出速度能跟上,但位置差 R/Kv。
3. 型别速查
| 型别 v | Kp | 阶跃 essp | Kv | 斜坡 essv | Ka | 抛物线 essa |
|---|
| 0 | K | R/(1+K) | 0 | ∞ | 0 | ∞ |
| I | ∞ | 0 | K | R/K | 0 | ∞ |
| II | ∞ | 0 | ∞ | 0 | K | R/K |
| ≥ III | ∞ | 0 | ∞ | 0 | ∞ | 0 |
要阶跃无静差:至少 I 型。要斜坡无差:至少 II 型。型别不够 ⇒ess=∞(与再调 K 无关,上交 2025 选择题同理)。
4. 组合输入
线性系统可叠加。例如 r(t)=A+Bt+21Ct2:
ess=essp(A)+essv(B)+essa(C)
某一项为 ∞,总误差就是 ∞。
5. 输入误差与输出误差(非单位反馈)
比较点上的量才是 Kp,Kv,Ka 直接给出的(常见、默认):
E(s)=R(s)−H(s)C(s)
H(s)=Kh 为常数时,输出端希望值是 r/Kh(稳态比较点要平衡:Khc希望=r),输出误差
E′(s)=KhR(s)−C(s)=KhE(s)
- Kh=1(单位反馈):E′=E,两处是同一个量
- Kh=1:公式仍是 ess′=ess/Kh,不是换了一套;只是希望输出和 Kp=K⋅Kh 都随 Kh 变
- 胡寿松例 3-13:G=10/(s+1),阶跃下 ess=1/(1+10Kh);Kh=1 时 ess′=1/11,Kh=0.1 时 ess′=5
6. 注意点
- 先稳定:不稳定谈 ess 无意义(终值定理前提:极点在左半平面,虚轴至多原点单极点)。一阶、系数全正、参数给死了可一句话点出极点在左半平面;三阶及以上或 K 待定要劳斯
- 系数用 G(s)H(s)(开环);型别看开环积分个数;判稳看闭环 1+GH=0
- 扰动通道另写 En(s)/N(s),不能直接套 Kp,Kv,Ka。令 R=0 时希望输出增量为 0(扰动不该把 c 拽走),故 En=−Cn
- 测速、局部反馈会改等效开环,Kv 可能变小、斜坡误差变大(见下节)
- 静态系数只管 t→∞ 的常值误差,不管超调、调节时间
7. 做题顺序
- 判稳
- 写成时间常数型,读出 v 和 K
- 对输入类型查表,或直接
s→0limsE(s)
- 组合输入则分行叠加
- 问输出端误差且 H=Kh 时,再除 Kh
一句:先稳再算;Kp,Kv,Ka 分别是 G(s)H(s) 在 s→0 时乘 1,s,s2;型别够则对应误差为 0,不够则 ∞。非单位反馈先算比较点 E=R−HC,输出端再除 Kh。
动态误差
出处:徐薇莉 §4.10;胡寿松 §3-6 动态误差系数。静态系数 Kp,Kv,Ka 只能给出 t→∞ 时误差是有限、0 还是 ∞,看不出误差随时间怎么变,也不能方便地处理任意输入。动态误差用误差级数描述稳态阶段的 e(t)。
1. 误差传递函数在 s=0 邻域展开
Φe(s)=R(s)E(s)=1+G(s)H(s)1
在 s=0 处泰勒展开(该级数只在 s=0 邻域收敛,对应时域 t→∞):
Φe(s)=Φe(0)+Φe′(0)s+2!1Φe′′(0)s2+⋯
反拉氏后得到误差级数(徐薇莉称它为动态误差的稳态项 ess(t),一般不等于含暂态的完整 e(t)):
ess(t)=Φe(0)r(t)+Φe′(0)r′(t)+2!1Φe′′(0)r′′(t)+⋯
稳态误差是这条级数的极限:
ess=t→∞limess(t)
完整误差可写成 e(t)=et(t)+ess(t)(暂态 + 稳态项)。
2. 动态误差系数(徐薇莉记法)
| 名称 | 定义 | 与展开系数 |
|---|
| 动态位置 K0 | K0=1/Φe(0) | Φe(0)=1/K0 |
| 动态速度 K1 | K1=1/Φe′(0) | Φe′(0)=1/K1 |
| 动态加速度 K2 | K2=1/(Φe′′(0)/2!) | Φe′′(0)/2!=1/K2 |
于是
Φe(s)=K01+K11s+K21s2+⋯
ess(t)=K01r(t)+K11r′(t)+K21r′′(t)+⋯
胡寿松把展开系数直接叫 C0,C1,C2(广义误差系数):C0=Φe(0),C1=Φe′(0),C2=Φe′′(0)/2!。与徐薇莉的关系是 Ki=1/Ci。同一套级数,记号不同。
与静态系数的常见对应(单位反馈):0 型 K0=1+Kp;I 型 K0=∞、K1=Kv。静态系数是动态系数在典型输入、t→∞ 时的特例。
3. 两个求法(徐薇莉)
方法一:定义直接算 Φe(0),Φe′(0),Φe′′(0)。只适合 Φe(s) 很简单。
方法二(常用):把 Φe(s) 的分子除以分母(在 s=0 邻域作升幂除法),商式与
K01+K11s+K21s2+⋯
比较同次项,读出 K0,K1,K2。再把 r,r′,r′′ 代入误差级数。
4. 注意
- 级数描述的是 t→∞ 附近的误差变化,不是过渡过程超调
- 输入含随 t→∞ 增长的项(斜坡、抛物线等)时,用级数比只报一个 ess 更清楚
- 两个开环 Kp,Kv,Ka 相同的系统,静态误差可以一样,动态误差级数仍可不同(徐薇莉例 4-14 / 4-16)
- 仍须系统稳定,泰勒展开才对应稳态项
5. 做题顺序
- 写出 Φe(s)=1/(1+GH)
- 在 s=0 展开或升幂相除,得 1/K0、1/K1、1/K2
- 代入 r(t) 及其导数,写出 ess(t)
- 若只要终值,再 limt→∞ess(t)
一句:把 Φe(s) 在 s=0 展开,误差稳态项 = 各阶系数 × 输入各阶导数;K0,K1,K2 是这些系数的倒数。
动态参数
出处:徐薇莉 §4.2–4.4;胡寿松 §3-1–3-3。动态性能看单位阶跃 r(t)=1(t) 下的 h(t);稳态性能看 t→∞ 的误差(见上节)。指标默认针对零初始、单位负反馈、无零点的标准型。
1. 阶跃响应上怎么读
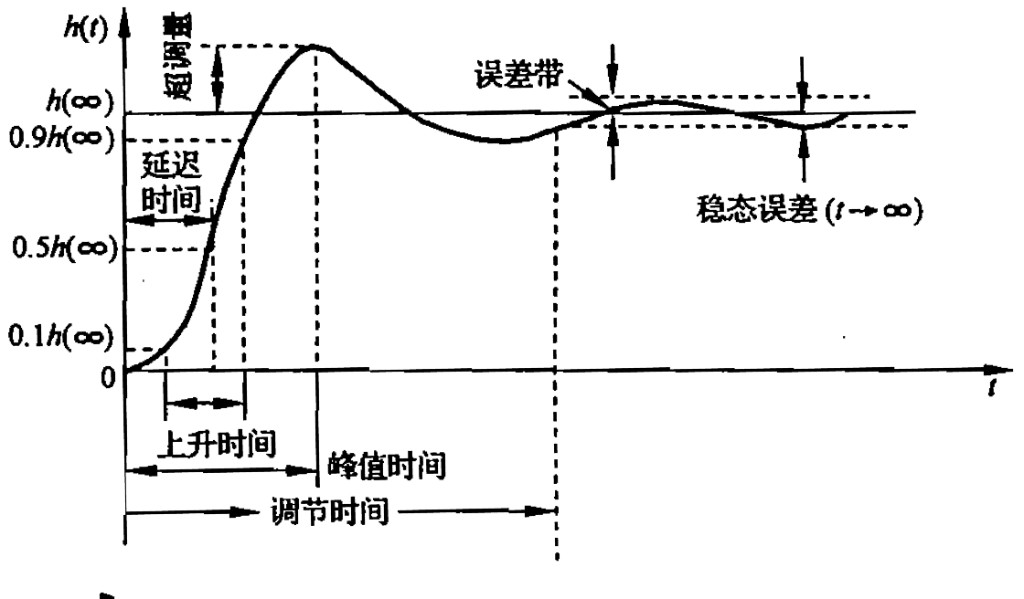 单位阶跃响应动态指标
| 指标 | 定义 | 反映什么 |
|---|
| 延迟时间 td | h(t) 第一次到达 0.5h(∞) 的时刻 | 反应快慢 |
| 上升时间 tr | 一阶 / 过阻尼:从 10%h(∞) 到 90%h(∞);欠阻尼二阶:从 0 第一次到 h(∞)(即 tr=(π−β)/ωd) | 响应速度 |
| 峰值时间 tp | 超过 h(∞) 后到达第一个峰值的时刻;无超调则没有 tp | — |
| 调节时间 ts | 进入并保持在 h(∞)±Δ 误差带内的最短时间;Δ=5% 或 2% | 快速性(进入稳态要多久) |
| 超调量 σ% | σ%=h(∞)h(tp)−h(∞)×100% | 阻尼程度 |
- 曲线从 0 上升,穿过 0.1、0.5、0.9 倍稳态值,冲过 h(∞) 到峰,再衰减进误差带
- 稳态误差是 t→∞ 时输出与希望值之差,不是动态指标
2. 一阶系统
微分方程与传函(时间常数 T>0):
Tc˙+c=r,Φ(s)=R(s)C(s)=Ts+11
单位阶跃响应(单调上升,无超调、无 tp):
h(t)=1−e−t/T,t≥0
| 指标 | 公式 | 由来 |
|---|
| td | 0.69T | h=0.5⇒t=Tln2 |
| tr | 2.20T | 10%→90% |
| ts | 3T(Δ=5%) | h=0.95;Δ=2% 时约 4T |
T 越大越慢。T 就是闭环极点到原点距离的倒数。
3. 二阶无零点标准型
Φ(s)=R(s)C(s)=s2+2ζωns+ωn2ωn2
单位负反馈时开环为
G(s)=s(s+2ζωn)ωn2,H(s)=1
特征方程 s2+2ζωns+ωn2=0,根
s1,2=−ζωn±ωnζ2−1
- ωn:无阻尼自然振荡频率(极点到原点的距离)
- ζ:阻尼比。也可写成 ζ=f/fc(实际阻尼 / 临界阻尼)
- 机电对象常见写法(不是定义本身):ωn=K/Tm,ζ=1/(2TmK)
分子必须等于分母常数项 ωn2,且 Φ(0)=1(无零点、单位阶跃稳态值为 1)。有零点或增益不是 ωn2 时,下面 tr,tp,σ% 公式不能直接套。
| ζ | 名称 | 阶跃表现 |
|---|
| <0 | — | 不稳定 |
| =0 | 无阻尼 | 等幅振荡 |
| 0<ζ<1 | 欠阻尼 | 超调、衰减振荡(最常考) |
| =1 | 临界阻尼 | 无超调,上升最快(在无超调一类里) |
| >1 | 过阻尼 | 无超调,上升更慢 |
定性:欠阻尼才超调振荡;临界无超调且最快;过阻尼无超调但慢。
4. 欠阻尼(0<ζ<1,常考)
衰减系数、阻尼振荡频率、极点:
σ=ζωn,ωd=ωn1−ζ2,s1,2=−σ±jωd
s 平面:原点到极点为 ωn;到虚轴水平距离为 σ;到实轴竖直距离为 ωd。负实轴到极点的夹角 β 满足
cosβ=ζ,β=arccosζ
单位阶跃:
h(t)=1−1−ζ2e−σtsin(ωdt+β),t≥0
单位脉冲(胡寿松记 k(t);零初始时 k(t)=dh/dt,即 Φ(s) 的反拉氏):
k(t)=1−ζ2ωne−σtsin(ωdt),t≥0
无阻尼 ζ=0 时退化为 k(t)=ωnsin(ωnt)。临界:k(t)=ωn2te−ωnt。
| 指标 | 公式 | 怎么变快 / 变小 |
|---|
| td | ωn1+0.6ζ+0.2ζ2≈ωn1+0.7ζ | ζ↓ 或 ωn↑ ⇒td↓(极点离原点或离虚轴更远) |
| tr | ωdπ−β | ζ↓、ωd↑ ⇒tr↓ |
| tp | ωdπ | 阻尼振荡周期的一半 |
| σ% | e−πζ/1−ζ2×100% | 只与 ζ 有关;ζ↑⇒σ%↓,与 ωn 无关 |
| ts | Δ=5%(默认):ζωn3.5;Δ=2%:ζωn4.4 | 由衰减系数 σ=ζωn 决定 |
由超调量反求阻尼比(σ 用小数,如 16.3%⇒σ=0.163,不要代入 16.3):
ζ=π2+(lnσ)2∣lnσ∣
5. 注意
- 先确认是不是无零点标准型;有零点会抬超调、改 tp
- tr 两种定义不要混:一阶用 10%∼90%;欠阻尼二阶用 0→100%
- ts 必须写明误差带;胡寿松常用 3.5/σ(5%)和 4.4/σ(2%),有的书用 3 和 4
- 要减小超调:加大 ζ(或减小开环 K,若 K 进 ζ);要加快 ts:加大 ζωn(极点左移)
- ζ=0 等幅振荡谈不上 ts;ζ≥1 无超调,不用 σ%、tp 那套公式
6. 做题顺序
- 化成 ωn2/(s2+2ζωns+ωn2),读出 ζ,ωn
- 由 ζ 判断欠 / 临界 / 过阻尼
- 欠阻尼:算 ωd、β,再套 tr,tp,σ%,ts
- 给 σ% 求 ζ 时,超调先化成小数再代入反公式
- 一阶只记 td=0.69T、tr=2.2T、ts=3T(5%)
一句:动态指标全从单位阶跃曲线上读;一阶只由 T 决定;二阶标准型由 (ζ,ωn) 决定——超调只看 ζ,调节时间看 ζωn,振荡快慢看 ωd。
二阶系统性能改善
出处:胡寿松 §3-3(比例-微分与测速反馈);对象默认无零点标准型 G0(s)=ωn2/[s(s+2ζωn)],单位负反馈。816 不点名「测速」二字,但内环 Kts、先令 Kt=0 再比 ζ 与斜坡 ess 是固定套路(2009、2010、2013、2015、2020)。
原系统开环增益(速度误差系数)Kv=ωn/(2ζ)。只调这个 K 时,加大 K ⇒ ζ 变小、超调变大,斜坡 ess 变小,动态和稳态拧着,所以要另加阻尼通道。
1. 比例-微分(PD)
误差经 1+Tds 再进对象:不改 ωn,加大阻尼
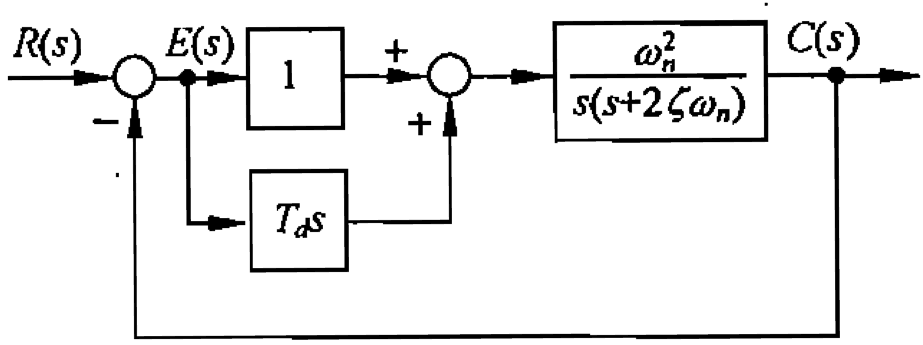 比例微分结构图
ζPD=ζ+21Tdωn
闭环出现零点 s=−1/Td,超调会比「同样 ζ、无零点」略大。开环 Kv 不变,斜坡 ess 不因加微分而变差。
2. 测速反馈
输出是位置时,对其求导得速度,经 Kts 做内负反馈(外环仍为单位反馈)。不改 ωn,加大阻尼,不引入闭环零点:
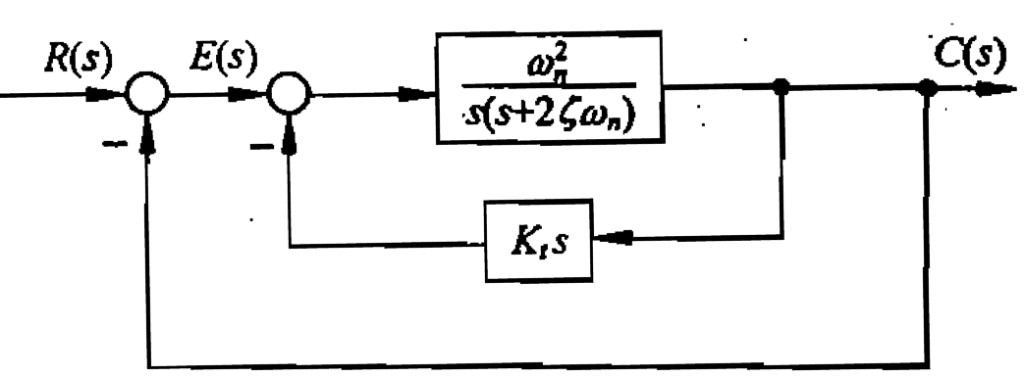 测速反馈结构图
Φ(s)=s2+2ζtωns+ωn2ωn2,ζt=ζ+21Ktωn,Kt=ωn2(ζt−ζ)
化成时间常数型后,等效开环增益变小:
G(s)=s(Ts+1)K,K=2ζ+Ktωnωn=2ζωn+Ktωn2ωn2,T=2ζωn+Ktωn21
ζt,ωn 确定后,按欠阻尼公式算 σ%,tr,tp,ts。
测速反馈压 σ%、缩短 ts,但 Kv 变小 ⇒ 斜坡 ess 变大。同时加大前向增益,把 Kv 补回来,就可以既加阻尼又不恶化 ess。
| PD | 测速反馈 |
|---|
| ωn | 不变 | 不变 |
| ζ | 增大 | 增大 |
| 闭环零点 | 有 | 无 |
| 斜坡 Kv / ess | 不变 | Kv 下降,ess 变大(除非再加大前向 K) |
| 输入端噪声 | 微分会放大 | 内反馈对输入噪声有滤波 |
3. 做题顺序
- 认出内环 Kts(或积分前引出经 k2 反馈,等效测速)
- 化简内环,读出新的 ζt、ωn(ωn 一般不变)
- 用 ζt 算动态指标;用化简后的开环算 Kv、ess
- 常考对比:先令 Kt=0,再打开 Kt,看 ζ 变大、斜坡误差变大
- 给定 ζ 与 ess 联立:前向 K 与 Kt 一起解
一句:PD 和测速都能加大 ζ、不改 ωn;测速不引进零点但会降低 Kv,要保 ess 就再把前向增益抬上去。